מה צריך לדעת על «משפט דה־מואבר ושורשי מספרים מרוכבים»?
האם תדעו שבעולם המספרים המרוכבים ישנה דרך פשוטה להפוך את החזקות והשורשים למשימה קלה? שיעור זה יסביר כיצד העברת מספר מרוכב מהצגה אלגברית למודול וארגומנט משנה את כללי המשחק. נלמד את משפט דה־מואבר, המאפשר חישוב חזקות בצורה קוטבית פשוטה: (r ext{Cis} heta)^n = r^n ext{Cis}(n heta). בנוסף, נגלה כיצד למצוא את כל השורשים האפשריים של מספר מרוכב, תוך הבנה כיצד פעולות גיאומטריות משתקפות במישור המרוכב.
משפט דה־מואבר ושורשי מספרים מרוכבים
השיעור עוסק בהעלאה בחזקה ובהוצאת שורש של מספרים מרוכבים באמצעות הצגה קוטבית. הרעיון המרכזי הוא שהפעולות האלה נעשות פשוטות כאשר עוברים מהצגה אלגברית להצגה של מודול וארגומנט. חזקה מכפילה את המודול ומכפילה את הזווית, ואילו שורש מוציא שורש מהמודול ומחלק את הזווית, תוך הוספת מחזורים שלמים.
הצגה קוטבית וכפל כבסיס לחזקות
לפני ניסוח המשפט נזכיר את ההצגה הקוטבית. עבור , המודול הוא , כלומר המרחק של הנקודה מראשית הצירים. הארגומנט של הוא הזווית שבין הכיוון החיובי של ציר הממשיים לווקטור המייצג את . נהוג לסמן , כאשר ו-.
כדי לעבור מהצגה אלגברית להצגה קוטבית מחשבים תחילה את , ובוחרים זווית המתאימה לרביע שבו נמצאת הנקודה. לדוגמה, עבור מתקבל והזווית היא , ולכן . עבור מתקבל והזווית היא , משום שהנקודה נמצאת ברביע השני.
בכפל שני מספרים מרוכבים בצורה קוטבית מתקבל כלל קבוע: המודולים מוכפלים והארגומנטים מתחברים. אם ו-, אז . לדוגמה, .
משפט דה־מואבר
הטעם לנוסחת החזקה הוא שכפל ב- שוב ושוב מכפיל את המודול ב- ומוסיף את הזווית לעצמה. לכן אחרי כפלות המודול הוא והזווית היא . עבור מספר טבעי מתקיים:
.
בפרט, . זהו משפט דה־מואבר. הוא שימושי כאשר רוצים לחשב חזקה של מספר מרוכב בלי לבצע כפל ארוך של הצגה אלגברית.
אם הזווית גדולה מ-, אפשר להחסיר ממנה כפולות של כדי לקבל זווית שקולה. לדוגמה, נחשב את . לפי המשפט מתקבל . נעבור להצגה אלגברית: .
באותו אופן אפשר לחשב גם חזקות של מספרים שאינם נתונים מראש בצורה קוטבית. לדוגמה, , ולכן . יש להבחין בין חזקה לבין הוצאת שורש: במשפט דה־מואבר לחזקה מתקבלת תוצאה אחת, ואילו בהוצאת שורש מסדר מתקבלים בדרך כלל פתרונות.
שורשים מסדר של מספר מרוכב
שורש מסדר של מספר מרוכב הוא מספר המקיים . כדי למצוא את כל השורשים, כותבים את בצורה קוטבית: . מכיוון שהוספת לארגומנט אינה משנה את המספר, אפשר לכתוב את הזווית כ-, עבור שלם. לאחר מכן מחלקים את הזווית ב- ומוציאים שורש מהמודול.
נוסחת השורשים היא:
.
הבחירה נותנת את כל השורשים השונים. עבור מתקבלת אותה זווית כמו עבור בתוספת , ולכן אין פתרון חדש. אם עובדים ברדיאנים, מחליפים את ב-. אם , יש שורש יחיד: .
דוגמה: נפתור את המשוואה . נכתוב . לכן , , ו-. המודול של כל שורש הוא , והזוויות הן .
עבור : . עבור : . עבור : .
שלושת השורשים הם , , . העלאת כל אחד מהם בחזקה שלישית מחזירה את .
שורשי יחידה
שורשי יחידה מסדר הם הפתרונות של המשוואה . מכיוון ש-, הנוסחה לשורשים נותנת:
.
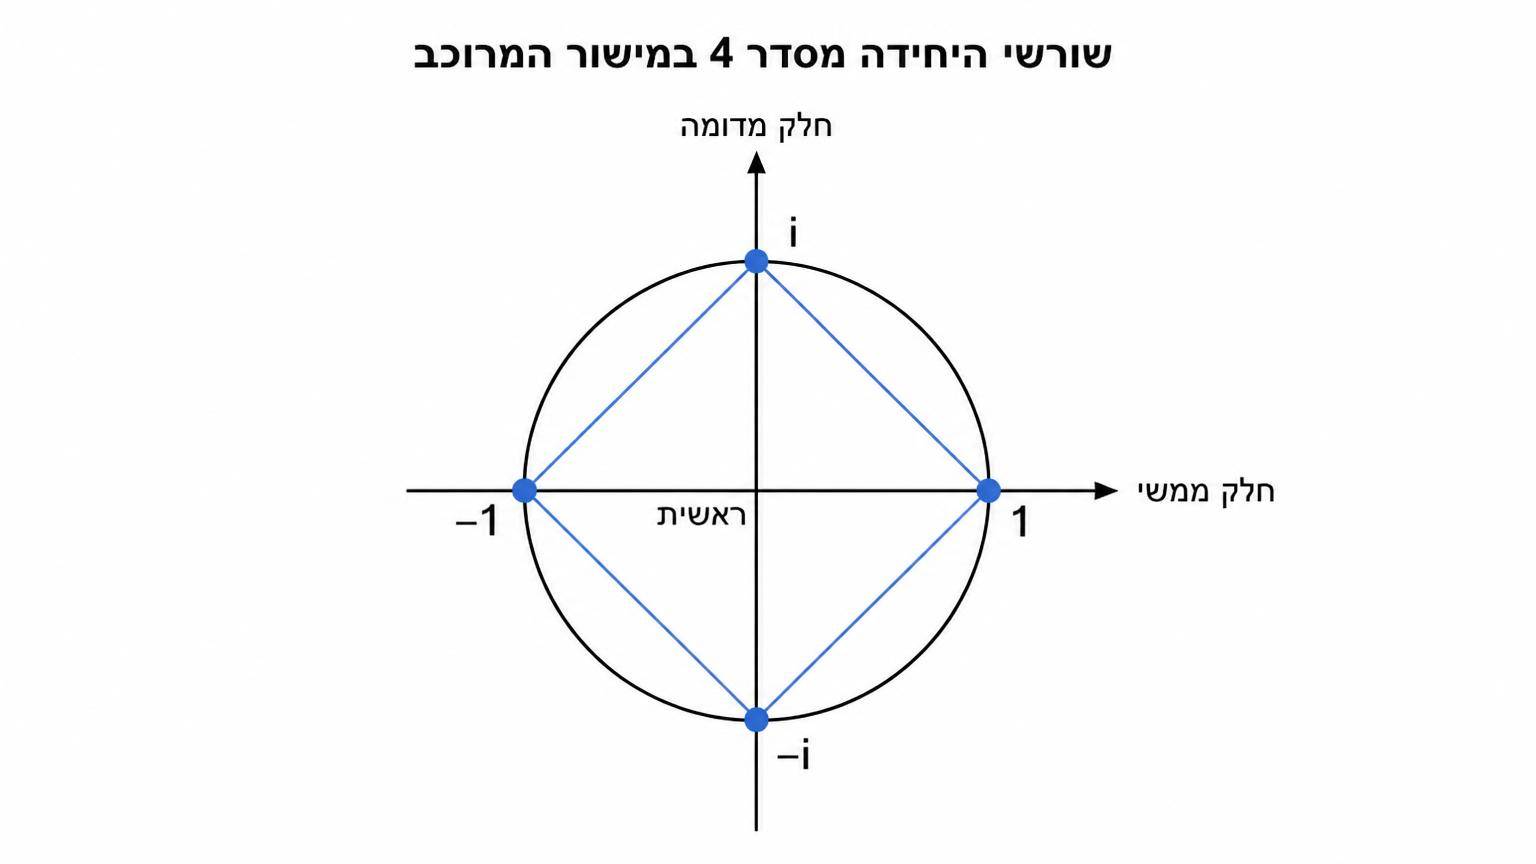
לכל שורשי היחידה יש מודול 1, ולכן הם נמצאים על מעגל היחידה. הזווית בין שני שורשים עוקבים היא . השורש המתקבל עבור הוא תמיד .
דוגמה: שורשי היחידה מסדר 4 מתקבלים עבור : , , , . לכן ארבעת השורשים הם .
דוגמה נוספת: שורשי היחידה מסדר 3 הם , , ו-. שלושתם מהווים קודקודים של משולש שווה־צלעות החסום במעגל היחידה.
המשמעות הגאומטרית של השורשים
הנוסחה לשורשים מסדר מתארת תמונה גאומטרית פשוטה. כל השורשים של מספר שונה מאפס נמצאים על מעגל אחד שמרכזו בראשית הצירים ורדיוסו . הם מסודרים במרווחים שווים, ולכן מהווים קודקודים של מצולע משוכלל בעל צלעות, החסום במעגל הזה.
הזווית בין שורש אחד למשנהו היא . אם יודעים שורש אחד , אפשר לקבל את כל השורשים בעזרת הנוסחה . משמעות ההכפלה ב- היא סיבוב בלבד, ללא שינוי המרחק מהראשית.
המצולע תמיד חסום במעגל, אך גודלו משתנה לפי המודול של ; ככל שהמודול גדול יותר, רדיוס המעגל גדל בהתאם לשורש ה- ממנו. כאשר , שני השורשים נמצאים על קוטר אחד ומופרדים בזווית של . כאשר , שלושת השורשים יוצרים משולש שווה־צלעות. כאשר , מתקבל ריבוע החסום במעגל, וקודקודיו הם במקרה של שורשי היחידה.
זיהוי מקומות גאומטריים במישור המרוכב
מישור גאוס הוא זיהוי של המספר המרוכב עם הנקודה במישור. מקום גאומטרי הוא קבוצת כל הנקודות המקיימות תנאי נתון. במישור המרוכב, תנאים הכוללים מודול, ארגומנט, חלק ממשי או חלק מדומה מתורגמים לעיתים קרובות לישרים, מעגלים, קרניים או עקומות מרחק.
הביטוי מייצג את המרחק בין הנקודה המתאימה ל- לבין הנקודה המתאימה ל-. אם , אז המשוואה שקולה ל-, ולכן היא מתארת מעגל שמרכזו ורדיוסו . באי־שוויון מתקבל התחום שמחוץ למעגל.
דוגמאות בסיסיות:
- הוא מעגל שמרכזו בראשית ורדיוסו 3.
- הוא מעגל שמרכזו בנקודה ורדיוסו 3.
- הוא מקום הנקודות שמרחקן מ-0 ומ-4 שווה, כלומר האנך האמצעי לקטע שבין 0 ל-4: הישר .
- הוא קרן היוצאת מהראשית ויוצרת זווית של עם הכיוון החיובי של ציר הממשיים, למעט הראשית עצמה.
- הוא הישר האנכי , ו- הוא הישר האופקי .
כדי לזהות את המקום הגאומטרי, מומלץ להחליף תחילה , לפרש את הביטוי לפי המרחק או הזווית, ורק אז לתאר את הצורה במילים או במשוואה.
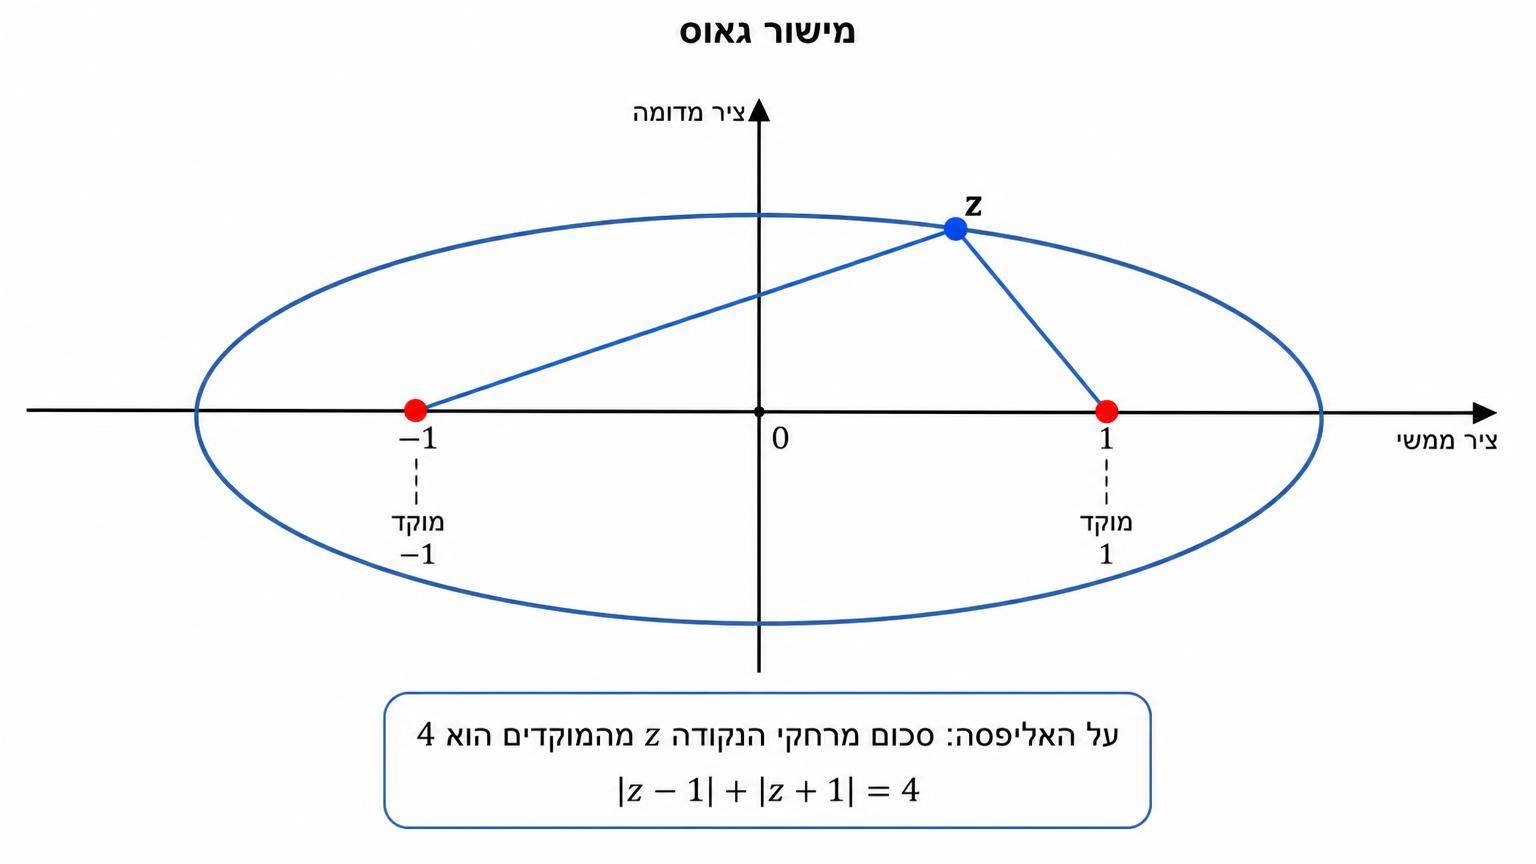
דוגמה נוספת: . האגף השמאלי הוא סכום המרחקים של מהנקודות ו-. מקום הנקודות שסכום מרחקיהן משתי נקודות קבועות הוא קבוע, והקבוע גדול מהמרחק בין הנקודות, הוא אליפסה. כאן המוקדים הם ו-, וסכום המרחקים הוא 4.